01
现场打点需要反复调整
为每块仪表记录停靠点和相机角度,通常需要逐点遥控、试拍和核对。数字空间让团队可以先远程准备观察点。
SpaceAgent · 空间任务方案
把巡检需求变成可预演的空间任务SpaceAgent 是面向机器人巡检的空间任务智能系统方案。操作人员可以提前配置观察点,也可以临时提出观察和拍照需求。
方案示意
为什么
在已标定的数字空间里,先说清楚去哪里、看什么、怎么拍,再决定是否下发给机器人。
为每块仪表记录停靠点和相机角度,通常需要逐点遥控、试拍和核对。数字空间让团队可以先远程准备观察点。
一句“看一下压力表”需要对应到具体设备、机器人观察位置和相机朝向,才能形成可执行的任务。
在沙盒里先看一遍任务和取景画面,便于操作人员发现目标、位姿或取景问题,再决定是否下发。
方案设计
用同一个数字空间关联设备、观察任务与现场反馈。以下配图为方案示意。
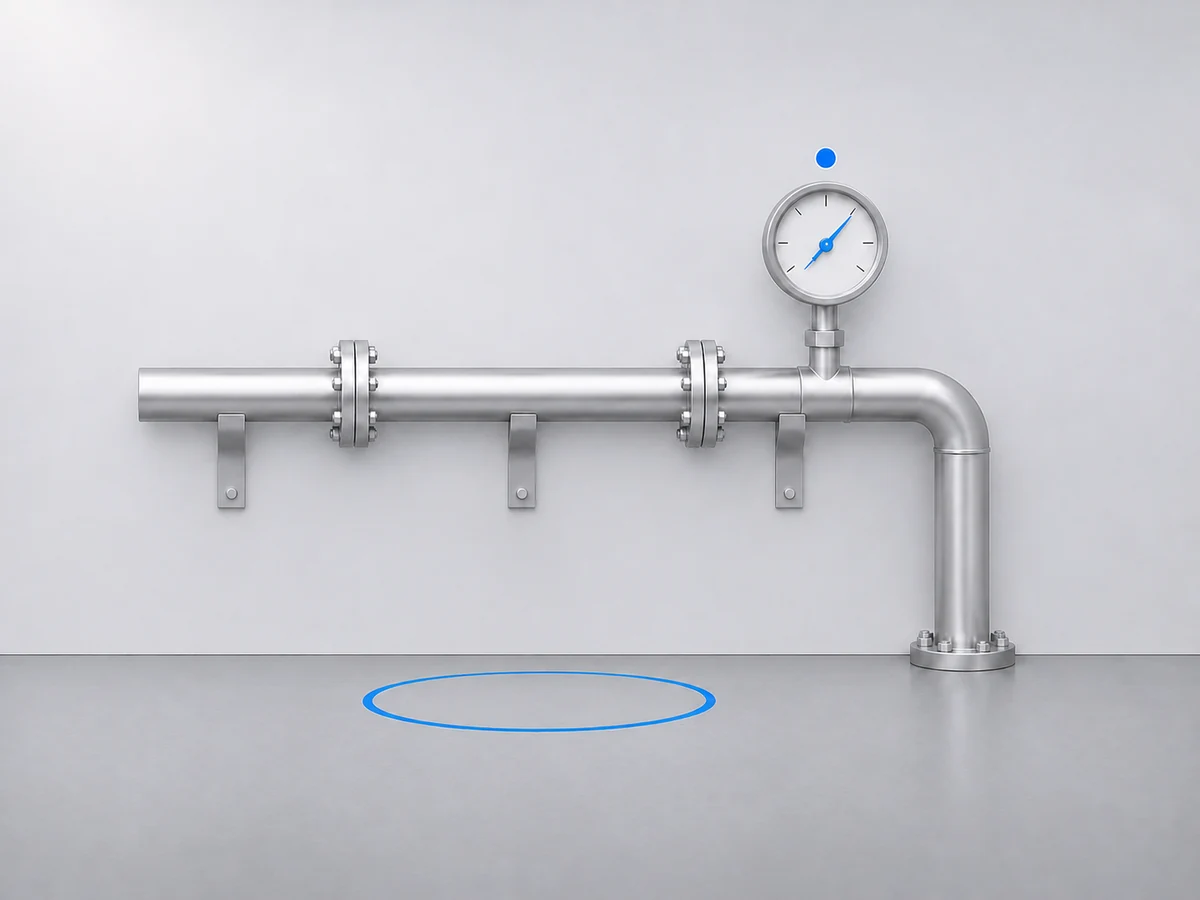
在已建模、已标注且已标定的空间中,将仪表位置、机器人停靠位姿和相机参数关联起来。3D 高斯泼溅(3DGS)用于呈现场景和预览观察视角。
从预设观察点或自然语言指令出发,结合已标注的资产和设备约束,组织目标、停靠位置、取景角度和动作。先在独立运行的空间沙盒中预演,再由操作人员确认。
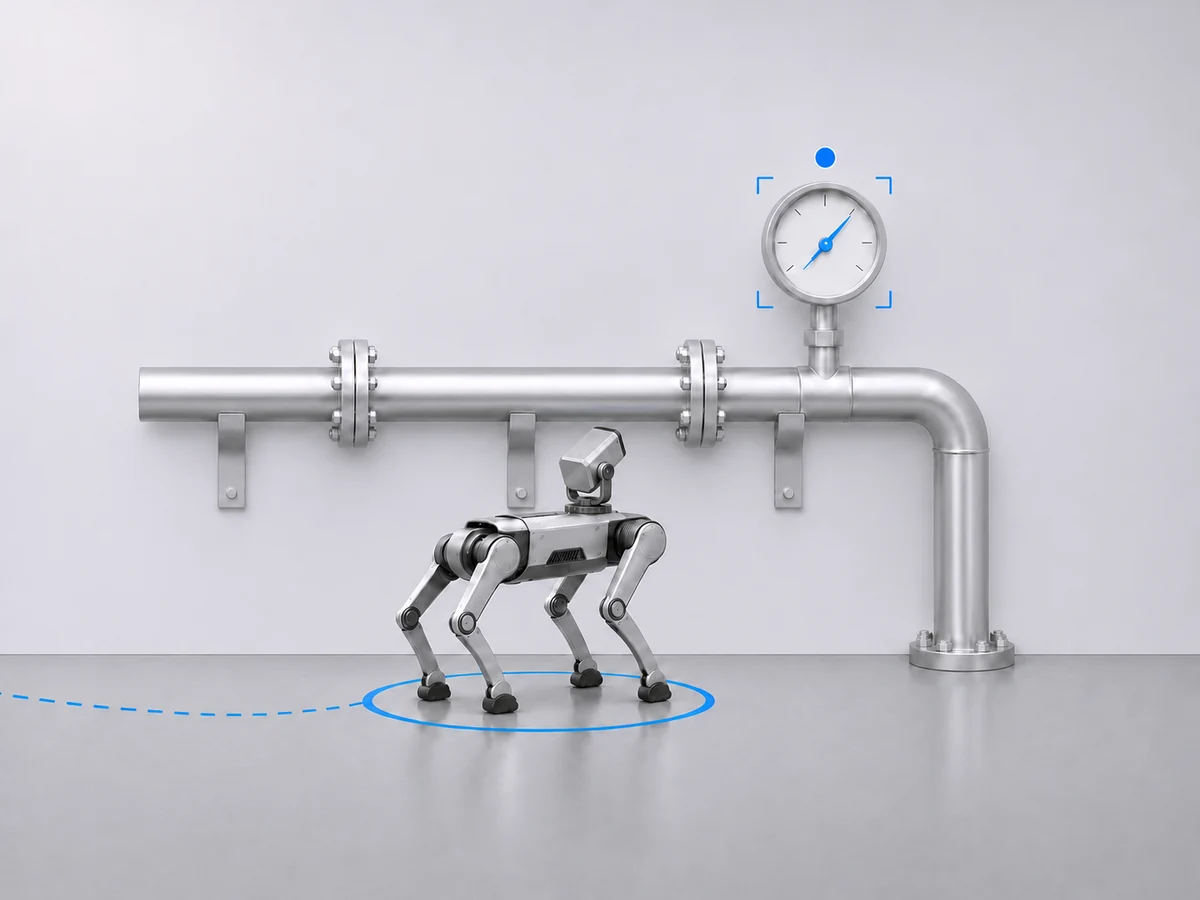
由适配的机器人执行已预演、已确认的同一份任务,回传状态与照片,供操作人员对照预演。导航、避障、运动执行和现场安全控制由机器人侧负责。
任务流程
可达性与碰撞检查依赖几何、导航数据及设备约束。预演未通过或任务有变动时,重新编排并预演。预演通过且经人工确认后,才可下发同一任务。
场景示例
首版方案聚焦一处已标定空间、一套机器人与相机组合,验证观察和拍照任务。
在数字空间里为固定巡检点设置停靠位置和相机角度,确认后可重复使用。
提出“去看看 2 号压力表并拍照”,在预演画面里核对仪表和取景,再确认是否执行。
把机器人回传的照片与预演画面和原任务对应起来,方便核对是否拍到了目标。
下一步
面向巡检方案商、系统集成商和机器人团队。欢迎一起确认场景、设备与任务验证条件。