空间采集
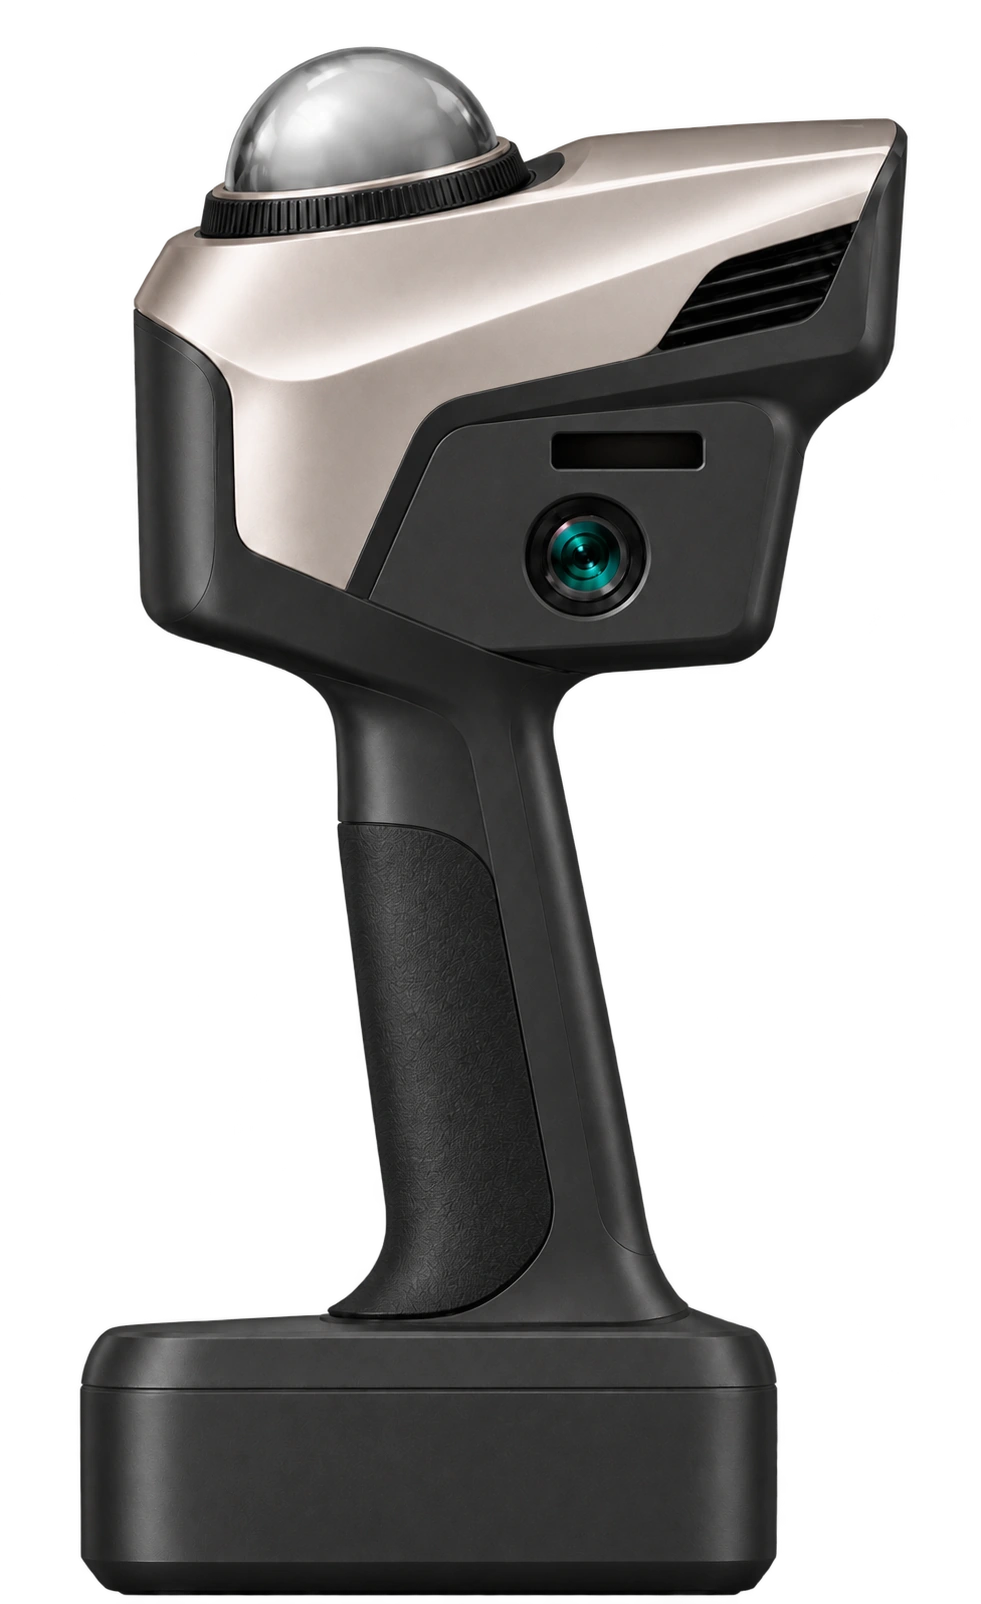
手持或机器人搭载扫描,支持现场预览、覆盖检查、细节补拍、离线采集与任务恢复。
产品能力
手持或机器人搭载扫描,支持现场预览、覆盖检查、细节补拍、离线采集与任务恢复。
提供 C++ / Python SDK 与 ROS2,开放 RGB、点云、IMU、位姿与标定数据。
支持以太网、USB 与 Wi-Fi 连接,适配桌面与嵌入式平台,支持机内定位与网络 RTK。
桌面融合、质检、重算与导出;交付真彩 PCD / PLY、轨迹、标定、3DGS 场景及 CAD 底稿。
设备能力
| 能力类别 | 能力说明 |
|---|---|
| 采集方式 | 支持手持或移动机器人搭载,按区域续扫、合并与补扫。 |
| 现场作业 | 现场预览与覆盖检查,支持离线采集、断链重连和任务恢复。 |
| 采集数据 | 记录 RGB 影像、点云、IMU、位姿、轨迹与标定数据。 |
| 连接扩展 | 提供以太网、USB 与 Wi-Fi 连接,支持相机扩展与照片关联。 |
| 开发接入 | 提供 C++ / Python SDK 与 ROS2,支持设备连接、配置、采集控制、录制回放与导出。 |
| 平台定位 | 支持 Ubuntu 环境与机内定位,可结合网络 RTK 使用。 |
| 桌面处理 | 完成数据融合、质检、重算与导出。 |
| 成果交付 | 交付真彩 PCD / PLY、轨迹与标定;按项目准备 3DGS 场景及 CAD 底稿。 |